
Digitaler Zwilling eines Industrieroboters
Die Bahn wird geprobt, bevor die Maschine berührt wird.
Ein österreichisches Unternehmen für industrielle Augmented Reality wollte einen Zwilling, der für jeden beliebigen Roboter taugt: Man wählt die Achsanzahl, erfasst die Länge jedes Glieds, und der Arm erscheint im Maßstab 1:1 auf dem Hallenboden, mit direkter und inverser Kinematik, die wir selbst geschrieben haben.
- Branche
- Industrielle Augmented Reality
- Einsatz
- Digitaler Zwilling eines Industrieroboters
- Technologie
- Mixed Reality auf HoloLens 2
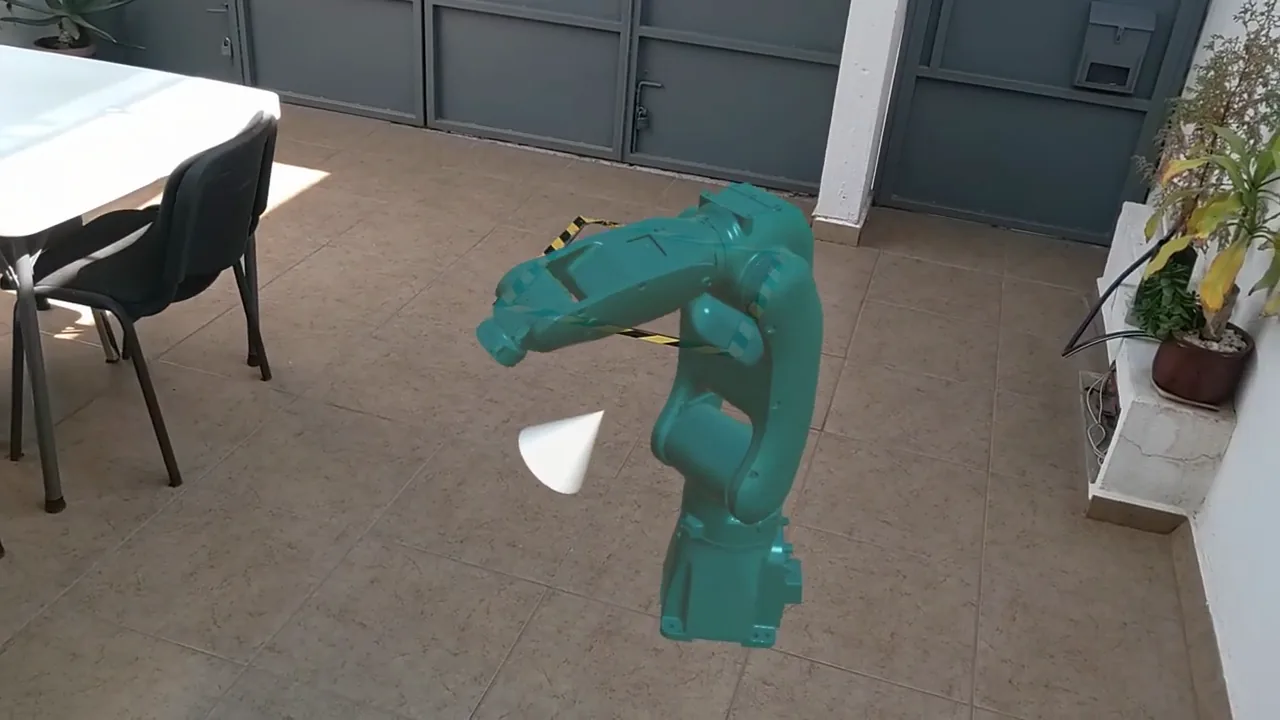
Fyware hat zwischen 2023 und 2024 einen konfigurierbaren digitalen Zwilling industrieller Roboterarme für ein österreichisches Unternehmen für industrielle Augmented Reality gebaut. Er funktioniert mit jedem beliebigen Arm: In der Oberfläche wählt man zwei bis sechs Achsen, erfasst die Länge jedes Glieds in Zentimetern, und daraus baut die Software die kinematische Kette und löst die direkte und die inverse Kinematik mit eigenem Code, unter Beachtung der Drehgrenze jeder Achse. Der Zwilling wird im Maßstab 1:1 auf dem Boden platziert, auf dem die Zelle stehen würde, in Mixed Reality auf HoloLens 2, und bringt die Presets von zwei echten Robotern mit: den Cobot UR5 von Universal Robots und den Industrieroboter GP8 von Yaskawa. Die Bahn wird auf zwei Wegen definiert, indem man den Endeffektor mit der Hand zu einem Kegel bewegt, der das Ziel markiert, oder indem man Punkte verkettet.
Die Zahlen und ihre Quelle: die zwei bis sechs Achsen und die Längen je Glied stammen aus dem Auswahlfeld, das in der Aufnahme des gelieferten Produkts vom 7. November 2024 zu sehen ist; die beiden Roboter sind die Presets UR5 und GP8 aus derselben Oberfläche; das 1:1 ist der Zwilling, der in dieser Aufnahme auf dem Boden platziert ist. Die Kommunikation zur Steuerung wurde über OPC UA spezifiziert, mit der Norm DIN EN IEC 62541-5 und dem Profil OPC UA for Robotics des VDMA, und die Unity-Brücke zum Yaskawa-Simulator und zu Gazebo lief über ROS. Die Inbetriebnahme an der physischen Zelle fand nicht statt: Der Kunde wurde im September 2024 insolvent. Gebaut in Unity.
Wie es gebaut wurde
Ein Zwilling für jeden beliebigen Arm
Die Herausforderung
Die Bahn eines Roboterarms wird bei stillstehender Zelle eingestellt, und die einzige Möglichkeit herauszufinden, ob der Arm einen Punkt erreicht, ohne irgendwo anzustoßen, ist der Versuch. Jede Korrektur kostet Maschinenstillstand. Der Kunde verkaufte in Österreich industrielle Augmented Reality und wollte das lösen, bevor es an die Maschine geht.
Die Idee, die vom Kunden stammt
Der Ansatz kam von seiner Seite und war anspruchsvoll: ein System, das den Zwilling jeder beliebigen Armkonfiguration bauen kann. Seine Spezifikation forderte zudem eine offene Kommunikationsschicht über OPC UA und nannte die Norm und das Robotik-Profil des VDMA namentlich, die einzuhalten waren.
Was wir bauen
Den Konfigurator: das Auswahlfeld für die Achsen, die Erfassung der Längen je Glied, die kinematische Kette und die direkten und inversen Gleichungen, in eigenem Code innerhalb von Unity. Dazu die Mixed-Reality-Oberfläche, die den Arm im Maßstab 1:1 platziert, und die zwei Arten, die Bewegung zu definieren.
Warum die Geometrie von Hand erfasst wird
Die Entscheidung, die das ganze Projekt trägt, lautet: Modelliert wird die kinematische Kette, ganz gleich, um welchen Arm es geht. Die Oberfläche fragt zwei Dinge, bevor sie überhaupt etwas zeichnet: wie viele Achsen der Arm hat, zwei bis sechs, und wie lang jedes Glied in Zentimetern ist. Mit diesen zwei Antworten baut die Software die Kette und löst die Gleichungen, und dort steckt die schwierige Arbeit: die direkte Kinematik sagt, wo die Spitze landet, wenn man die Achsen dreht, und die inverse sagt, wie weit sich jede Achse drehen muss, damit die Spitze an einem selbst gewählten Punkt ankommt. Die zweite hat nicht nur eine Antwort, und sie ist die, die unter Beachtung der Drehgrenze jeder Achse zu lösen ist.
Dass wir diese Gleichungen selbst schreiben, statt sie aus der Software des Herstellers zu übernehmen, führt dazu, dass die Anpassung des Zwillings an einen anderen Arm bedeutet, Zahlen neu zu erfassen, ohne neu zu programmieren. In der Aufnahme des gelieferten Produkts trägt derselbe Code zwei Arme, die sich nicht gleichen: den UR5 von Universal Robots, einen schlanken Cobot mit runden Gelenken, und den GP8 von Yaskawa, einen kompakten Industrieroboter mit anderen Proportionen und anderer Reichweite.
Der Bereich von zwei bis sechs Achsen ist auch keine runde Zahl, die zufällig gewählt wurde. Der Kunde hatte einen Yaskawa mit sechs Achsen in seinem Labor und bat schriftlich darum, dort anzufangen statt beim einfachen Fall, mit dem Argument, dass der Weg von sechs Achsen auf zwei einfacher ist als der von zwei auf sechs. Zuerst den schwierigen Fall zu lösen, hat den restlichen Bereich gleich mitgelöst.
Die zwei Arten, die Bewegung zu definieren
Der Zwilling wird mit der Hand geführt, ohne Joystick oder Koordinatenkonsole. Der erste Modus bewegt den Endeffektor: Es erscheint ein Kegel, der das Ziel markiert, man greift ihn, setzt ihn dorthin, wo die Spitze ankommen soll, und der Arm löst die Stellung, um ihn zu erreichen. Der zweite Modus verkettet Punkte, um eine ganze Bahn zu definieren.
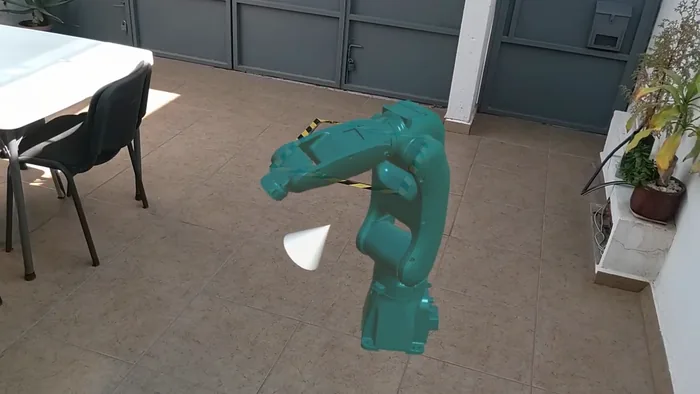
Im Maßstab 1:1 auf den Boden gestellt, auf dem die Zelle stehen würde, beantwortet das in Sekunden die Frage, die normalerweise einen Besuch kostet: ob der Arm hinreicht, ob der Platz genügt und wo er entlangfährt. Die Aufnahme zeigt den Arm mit dem Spatial Mesh des Raums und mit der Klebebandmarkierung am Boden, an der die Basis verankert wird.
Das gelieferte Produkt
Vier Momente aus der Aufnahme vom 7. November 2024, in der Reihenfolge, in der sie derjenige sieht, der die Brille aufsetzt.
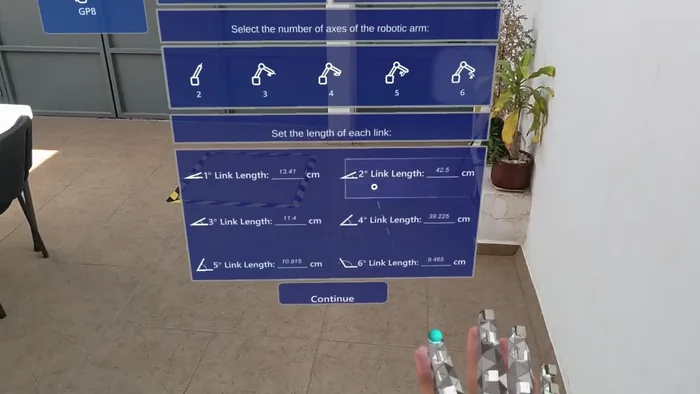
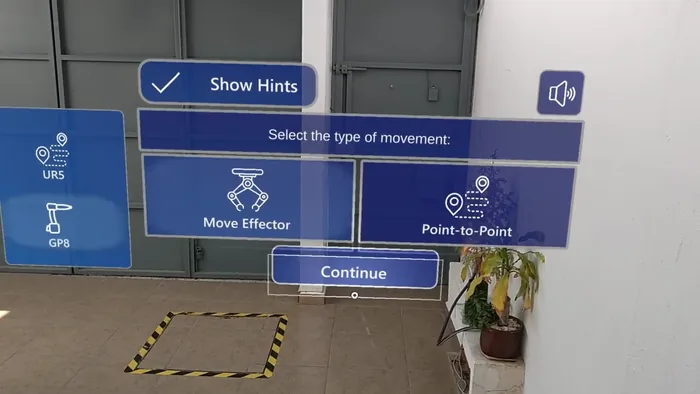
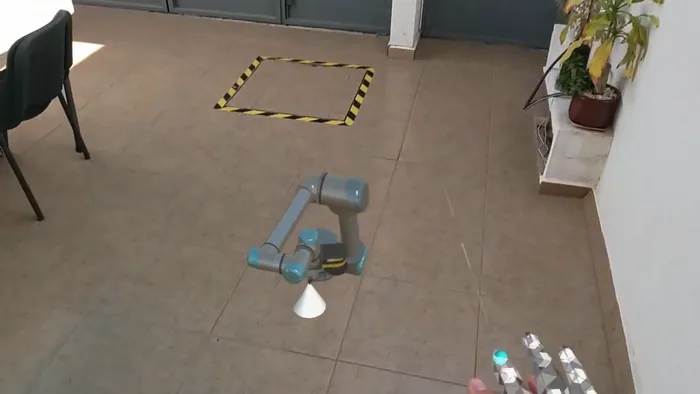
Die Verbindung zum Roboter: was nachgewiesen ist und was nicht
Das ist der Teil, den man genau erzählen sollte, denn ein Automatisierungsingenieur fragt zuerst danach. Die Architektur war darauf ausgelegt, den Kreis zu schließen: Der Zwilling erzeugt die Bahn, exportiert sie als Winkel je Achse, und der physische Roboter führt sie aus. Die Brücke lief von Unity zum Yaskawa-Simulator und zu Gazebo, über ROS, und die Schicht zur Steuerung wurde über OPC UA spezifiziert, mit der Norm DIN EN IEC 62541-5 und dem Profil OPC UA for Robotics des VDMA.
Die Inbetriebnahme an der physischen Zelle fand nicht statt. Als diese Etappe noch fehlte, wurde der Kunde im September 2024 insolvent, und das Projekt endete dort. Wir sagen es, weil eine Referenz, die einen Abschluss andeutet, der nicht stattgefunden hat, der ersten technischen Frage nicht standhält: Nachgewiesen sind der Konfigurator, die Kinematik und die Brücke gegen den Simulator, und das ist der Teil, der aufwendig zu bauen ist. Die fehlende Etappe war die Inbetriebnahme in der Halle.
Projektsteckbrief
- Kunde
- Österreichisches Unternehmen für industrielle Augmented Reality, ohne Namen veröffentlicht
- Zusammenarbeit
- Fyware als Entwicklungsteam, das nach der Spezifikation des Kunden baut
- Umfang
- Konfigurator des Zwillings, direkte und inverse Kinematik, Mixed-Reality-Oberfläche und Brücke zur Steuerung
- Plattform
- Unity · Mixed Reality auf HoloLens 2 · ROS-Knoten
- Robots
- Presets des UR5 von Universal Robots und des GP8 von Yaskawa
- Kommunikation
- OPC UA spezifiziert (DIN EN IEC 62541-5 und Profil OPC UA for Robotics des VDMA); Brücke über ROS gegen den Yaskawa-Simulator und Gazebo geprüft
- Zeitraum
- 2023 bis 2024 · die Aufnahme des gelieferten Produkts ist vom 7. November 2024
- Status
- Gestoppt vor der Inbetriebnahme an der physischen Zelle, wegen der Insolvenz des Kunden im September 2024
Was es funktionieren lässt
Vier Entscheidungen, die sich wiederholen lassen
- Die Geometrie wird von Hand erfasst: Der Zwilling wird aus der Achsanzahl und den Längen gebaut.
- Die Kinematik ist unsere eigene, sodass der Zwilling nicht von der Software des Roboterherstellers abhängt.
- Der Zwilling wird im Maßstab 1:1 in dem Raum platziert, in dem die Zelle stehen würde, sichtbar in Augmented Reality.
- Spezifiziert wurde die Kommunikation über einen offenen Standard, ohne von einem herstellereigenen Treiber abzuhängen.
Die technische Spezifikation stammt vom Kunden. Die OPC-UA-Schicht, die einzuhaltende Norm und das Robotik-Profil des VDMA hat sein Team vorgegeben, das seinen Roboterpark kannte. Fyware hat den Konfigurator, die Kinematik und die Oberfläche nach dieser Spezifikation gebaut, als Entwicklungsteam.
Häufige Fragen
Lässt sich ein echter Industrieroboter aus einem Hologramm in Augmented Reality bewegen?
Dafür wurde die Architektur gebaut, und es gehört dazu, genau zu sagen, wie weit sie gekommen ist. Der Zwilling erzeugt die Bahn und exportiert sie als Winkel je Achse; die Unity-Brücke zum Yaskawa-Simulator und zu Gazebo lief über ROS, und die Schicht zur Steuerung wurde über OPC UA spezifiziert. Die Inbetriebnahme an der physischen Zelle fand nicht statt: Der Kunde wurde vor dieser Etappe insolvent. Nachgewiesen sind der Zwilling, die Kinematik und die Brücke gegen den Simulator.
Wie baut man einen digitalen Zwilling, der für jede Robotermarke funktioniert?
Modelliert wird die kinematische Kette. In der Oberfläche wählt man zwei bis sechs Achsen und erfasst die Länge jedes Glieds in Zentimetern, und daraus baut die Software die Kette und löst die direkte und die inverse Kinematik, mit den Drehgrenzen jeder Achse. Die Geometrie wird erfasst statt importiert, sodass die Anpassung des Zwillings an einen anderen Arm bedeutet, Zahlen neu zu erfassen, ohne neu zu programmieren.
Taugt eine Mixed-Reality-Brille noch für die Industrierobotik, wenn HoloLens eingestellt wurde?
Ja, denn die Arbeit steckt in Unity. Der Zwilling, die Kinematik und die Brücke sind dort, und die Brille ist nur der Bildschirm, der das Ganze im Maßstab 1:1 auf den Boden stellt. Diese Version lief auf HoloLens 2, deren Produktion im Oktober 2024 endete und deren Support bis Dezember 2027 reicht, und dasselbe Projekt lässt sich auf eine aktuelle Brille übertragen, ohne den schwierigen Teil neu zu bauen.
 Fyware
Ansprechpartner Deutschland
Möchten Sie ein solches Ergebnis in Ihrem Betrieb?
Fyware hat 750+ XR-Projekte für Kunden wie Gerdau Corsa, Cummins und Medverse geliefert. Beschreiben Sie uns Ihren Fall und wir sagen Ihnen, was machbar ist, wie lange es dauert und was es kostet.
„Sie waren innovativ und unermüdlich beim Lösen sehr technischer Probleme.“
 Paul A. LiberatoreOwner/CEO, Access Flight Training Services LLCÖffentliche Bewertung auf GoodFirms, 5 Sterne · August 2026
Wir können Ihr Entwicklungsteam für den schwierigen Teil sein oder den Zwilling und die Visualisierung Ihrer Zelle bauen. Sagen Sie uns, mit welchem Arm Sie arbeiten.
Team as a Service ansehen Industrielle Schulung ansehen Produktionslinie in Augmented Reality
 Simulator für medizinische Prozeduren
 Team as a ServiceDie komplette Linie