
産業用ロボットのデジタルツイン
軌道を試すのは、実機に触れる前です。
オーストリアの産業用AR企業が求めたのは、どんな構成のロボットにも対応できるデジタルツインでした。軸数を選び、各リンクの長さを入力すると、アームが原寸大で床の上に現れます。順運動学と逆運動学は当社が独自に記述しました。
- 業種
- 産業用AR
- 用途
- 産業用ロボットのデジタルツイン
- 技術
- HoloLens 2の複合現実(MR)
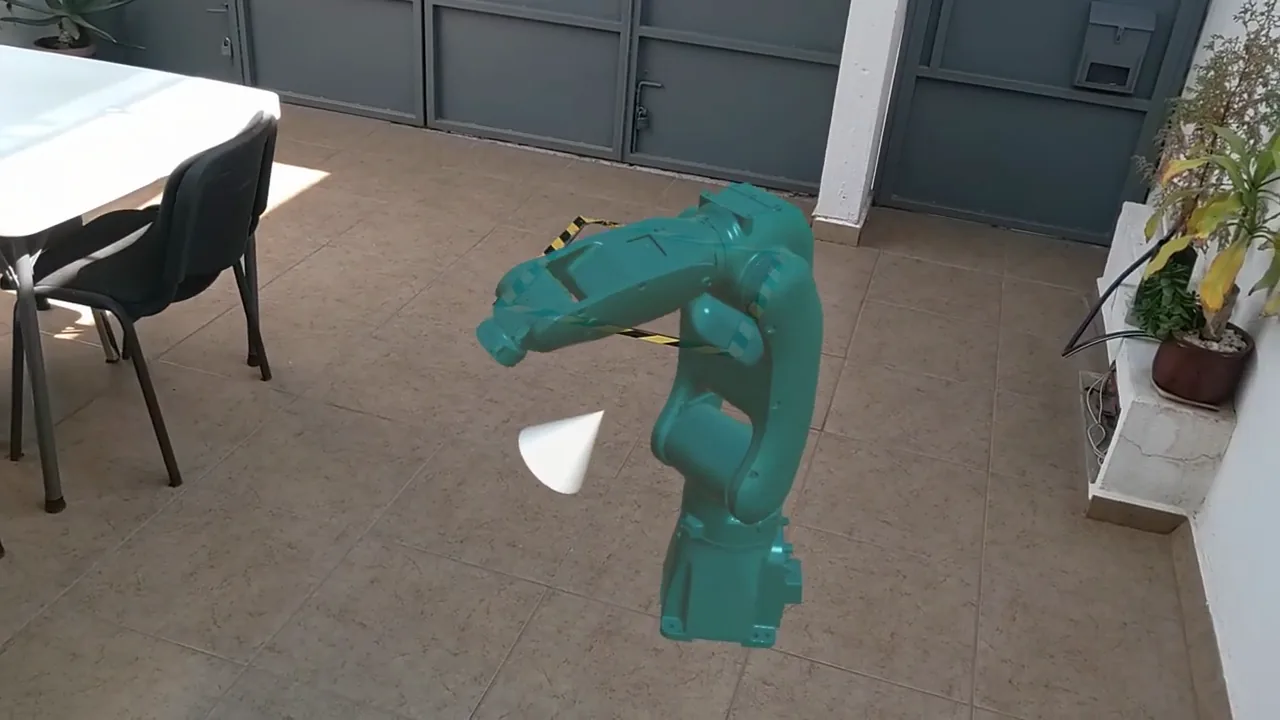
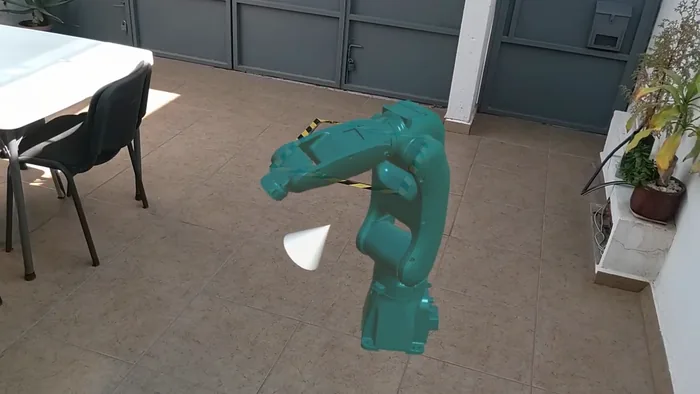
Fywareは2023年から2024年にかけて、オーストリアの産業用AR企業向けに、設定可能な産業用ロボットアームのデジタルツインを構築しました。どのアームにも使えます。インターフェースで2軸から6軸を選び、各リンクの長さをセンチメートルで入力すると、ソフトウェアが運動学チェーンを組み立て、各軸の回転限界を守りながら順運動学と逆運動学を独自コードで解きます。デジタルツインは、セルを設置する予定の床の上に1:1の原寸大で、HoloLens 2の複合現実(MR)として置かれます。実在する2台のロボットのプリセットも備えます。Universal Robotsの協働ロボットUR5と、Yaskawaの産業用ロボットGP8です。軌道の定義方法は2つあり、目的地を示すコーンまでエンドエフェクタを手で動かすか、点をつないでいきます。
数字とその出所です。2軸から6軸とリンクごとの長さは、2024年11月7日の納品物のキャプチャに映るセレクターによります。2台のロボットは同じインターフェースのUR5とGP8のプリセットです。1:1は、そのキャプチャで床の上に置かれたデジタルツインを指します。コントローラーへの通信はOPC UA上で仕様化し、規格はDIN EN IEC 62541-5、プロファイルはVDMAのOPC UA for Roboticsを用いました。UnityからYaskawaのシミュレーターとGazeboへのブリッジは、ROS経由で動作しました。実機セルでの立ち上げは行っていません。クライアントが2024年9月に経営破綻したためです。開発はUnityで行いました。
構築の経緯
どんな構成のアームにも対応するデジタルツイン
課題
ロボットアームの軌道は、セルを止めた状態で調整します。そして、何にもぶつからずにアームが目標点へ届くかどうかを知る方法は、実際にやってみることしかありません。修正のたびに設備停止のコストが発生します。クライアントはオーストリアで産業用ARを販売しており、これを実機に触れる前に解決したいと考えていました。
アイデアはクライアントのものです
提案はクライアント側から届き、要求は厳しいものでした。どんな構成のアームでもデジタルツインを組み立てられるシステムです。仕様書はさらに、OPC UA上のオープンな通信層を求め、満たすべき規格とVDMAのロボティクスプロファイルを名指しで挙げていました。
私たちがつくるもの
コンフィギュレーターです。軸のセレクター、リンクごとの長さの入力、運動学チェーン、順運動学と逆運動学の方程式を、Unityの中に独自コードで実装しました。加えて、アームを原寸大で配置する複合現実(MR)のインターフェースと、動きを定義する2つのモードです。
形状を手で入力する理由
プロジェクト全体を支えている判断は、アームの種類を問わず、運動学チェーンをモデル化するという点です。インターフェースは何かを描く前に2つを尋ねます。アームの軸数(2軸から6軸)と、各リンクの長さ(センチメートル)です。この2つの答えからソフトウェアがチェーンを組み立て、方程式を解きます。難しい仕事はそこにあります。順運動学は、軸を回したときに先端がどこに来るかを示します。逆運動学は、選んだ地点へ先端を届かせるために各軸をどれだけ回せばよいかを示します。答えが1つに定まらないのは後者で、各軸の回転限界を守りながら解く必要があります。
これらの方程式をメーカーのソフトウェアから引き継ぐのではなく自社で記述したことが、別のアームへの適合を、再プログラミングなしの数値の再入力で済むものにしています。納品物のキャプチャでは、同じコードが似ても似つかない2本のアームを支えています。丸い関節を持つ細身の協働ロボットであるUniversal RobotsのUR5と、比率も可動範囲も異なる小型の産業用ロボットであるYaskawaのGP8です。
2軸から6軸という範囲も、適当に選んだきりのよい数字ではありません。クライアントは自社の研究室に6軸のYaskawaを持っており、簡単なケースからではなくそこから始めるよう書面で求めました。理由は、6軸から2軸へ下げるほうが、2軸から6軸へ上げるより簡単というものです。難しいケースを先に解いたことで、残りの範囲もついでに解決しました。
動きを定義する2つの方法
デジタルツインは、ジョイスティックや座標入力のコンソールを使わず、手でつかんで動かします。1つ目のモードはエンドエフェクタを動かします。目的地を示すコーンが現れるので、それをつかんで先端を届かせたい位置に置くと、アームがそこへ到達する姿勢を解きます。2つ目のモードは点をつないで、経路全体を定義します。
セルを設置する予定の床の上に原寸大で置けば、通常なら現地訪問が必要になる問いに数秒で答えが出ます。つまり、アームは届くのか、スペースは足りるのか、どこを通るのかという問いです。キャプチャには、部屋の空間メッシュと、ベースを固定する床のテープの印とともにアームが映っています。
納品した製品
2024年11月7日のキャプチャから4つの場面を、MRヘッドセットを着けた人が見る順に並べました。
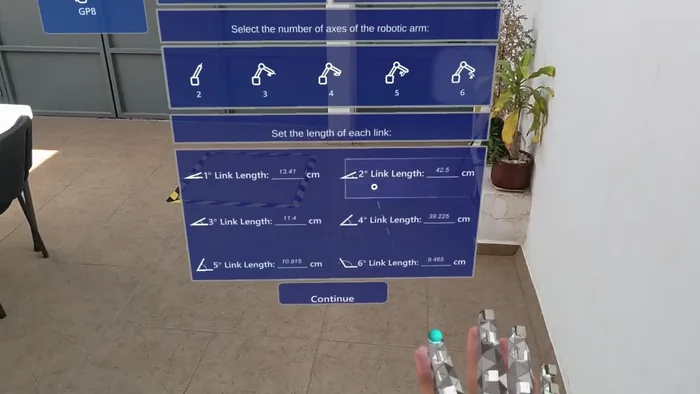
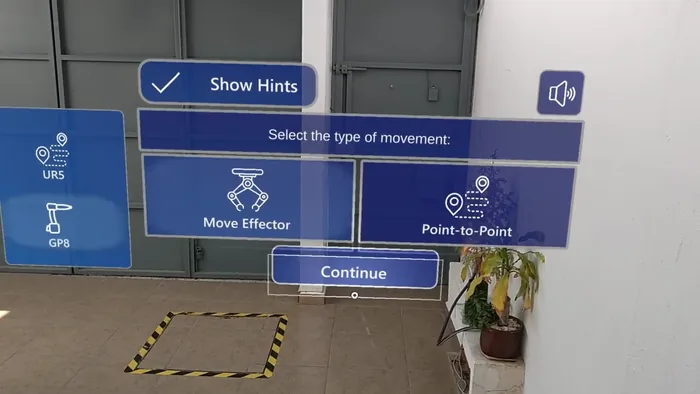
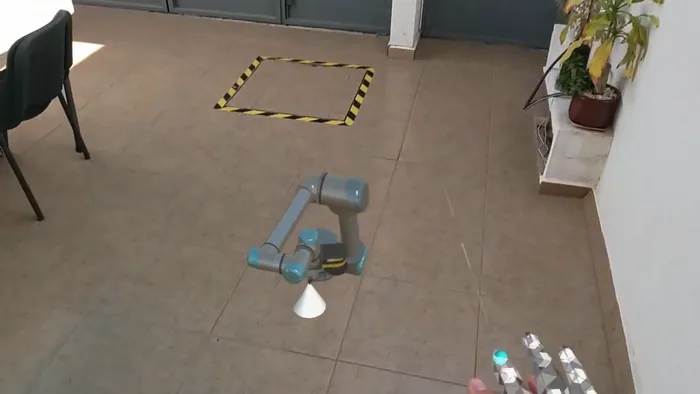
ロボットとの接続。検証できたことと、できなかったこと
ここは正確に語るべき部分です。自動化のエンジニアが最初に尋ねるのが、この点だからです。アーキテクチャは循環を閉じる設計でした。デジタルツインが軌道を生成し、軸ごとの角度として書き出し、実機のロボットがそれを実行します。UnityからYaskawaのシミュレーターとGazeboへのブリッジは、ROS経由で動作しました。コントローラーへの層はOPC UA上で仕様化し、規格はDIN EN IEC 62541-5、プロファイルはVDMAのOPC UA for Roboticsを用いました。
実機セルでの立ち上げは行いませんでした。その段階を残した時点でクライアントが2024年9月に経営破綻し、プロジェクトはそこで止まりました。これを明記するのは、起きなかった完了をほのめかす事例は、最初の技術的な質問に耐えられないからです。検証済みなのは、コンフィギュレーター、運動学、そしてシミュレーターに対するブリッジです。そこが構築に手間のかかる部分です。残っていた段階は、現場での立ち上げでした。
プロジェクト概要
- クライアント
- オーストリアの産業用AR企業。社名は非公開です
- 取引関係
- Fywareは開発チームとして、クライアントの仕様に沿って構築
- 範囲
- デジタルツインのコンフィギュレーター、順運動学と逆運動学、複合現実(MR)のインターフェース、コントローラーへのブリッジ
- プラットフォーム
- Unity · HoloLens 2の複合現実(MR) · ROSノード
- ロボット
- Universal RobotsのUR5と、YaskawaのGP8のプリセット
- 通信
- OPC UAを仕様化(DIN EN IEC 62541-5、およびVDMAのOPC UA for Roboticsプロファイル)。ブリッジはROS経由で、YaskawaのシミュレーターとGazeboに対して検証済み
- 期間
- 2023年から2024年 · 納品物のキャプチャは2024年11月7日のものです
- 状況
- 2024年9月のクライアントの経営破綻により、実機セルでの立ち上げ前に中断
成功の要因
再現できる4つの意思決定
- 形状は手で入力します。デジタルツインは、軸数と各リンクの長さから組み立てます。
- また、運動学は自社製です。そのため、デジタルツインはロボットメーカーのソフトウェアに依存しません。
- デジタルツインはセルを設置する空間に原寸大で置き、ARで確認します。
- 通信の仕様はオープンな標準規格の上に定め、専用ドライバーに依存しません。
技術仕様はクライアントのものです。OPC UAの層、満たすべき規格、VDMAのロボティクスプロファイルを指定したのは、自社のロボット群を熟知するクライアントのチームです。Fywareは開発チームとして、その仕様に沿ってコンフィギュレーター、運動学、インターフェースを構築しました。
よくある質問
ARのホログラムから、実機の産業用ロボットを動かせますか?
そのためのアーキテクチャとして構築しました。どこまで到達したかを正確にお伝えします。デジタルツインが軌道を生成し、軸ごとの角度として書き出します。UnityからYaskawaのシミュレーターとGazeboへのブリッジはROS経由で動作し、コントローラーへの層はOPC UA上で仕様化しました。実機セルでの立ち上げは行っていません。その段階の前にクライアントが経営破綻したためです。検証済みなのは、デジタルツイン、運動学、そしてシミュレーターに対するブリッジです。
どのメーカーのロボットにも使えるデジタルツインは、どうやってつくるのですか?
モデル化するのは運動学チェーンです。インターフェースで2軸から6軸を選び、各リンクの長さをセンチメートルで入力すると、ソフトウェアがチェーンを組み立て、各軸の回転限界を守りながら順運動学と逆運動学を解きます。形状はインポートせずに入力するため、別のアームへの適合は、再プログラミングなしの数値の再入力で済みます。
HoloLensが生産終了した今も、産業用ロボティクスでMRヘッドセットは役に立ちますか?
はい。仕事の中身はUnityにあるからです。デジタルツイン、運動学、ブリッジはそこにあり、ヘッドセットは原寸大で床に映し出すための画面にすぎません。このバージョンはHoloLens 2で動作しました。同機は2024年10月に生産を終了し、サポートは2027年12月までです。難しい部分をつくり直すことなく、同じプロジェクトを現行のヘッドセットへ移せます。
 James Fiorillo
Fywareパートナー · Excape Entertainment Japan
貴社のオペレーションでも、このような成果を出しませんか。
Fywareはこれまでに、Gerdau Corsa、Cummins、Medverseなどのクライアントに750件以上のXRプロジェクトを納品してきました。課題をお聞かせいただければ、実現可能な範囲・期間・予算の目安をお伝えします。
「非常に技術的な課題の解決において、革新的で、粘り強く取り組んでくれました。」
 Paul A. LiberatoreOwner/CEO, Access Flight Training Services LLCGoodFirmsの公開レビュー、5つ星・2026年8月
難しい部分を担う開発チームになることも、御社のセルのデジタルツインとビジュアライゼーションを構築することもできます。どのアームをお使いか、お聞かせください。
Team as a Serviceを見る 産業向け研修を見る ARによる生産ライン
 医療手技シミュレーター
 Team as a Service全ラインナップ