
Gemelo digital de un robot industrial
Se ensaya la trayectoria antes de tocar la máquina.
Una empresa austriaca de realidad aumentada industrial pidió un gemelo que sirviera para cualquier robot: se elige el número de ejes, se captura la longitud de cada eslabón y el brazo aparece a escala real sobre el piso, con cinemática directa e inversa escrita por nosotros.
- Sector
- Realidad aumentada industrial
- Uso
- Gemelo digital de un robot industrial
- Tecnología
- Realidad mixta en HoloLens 2
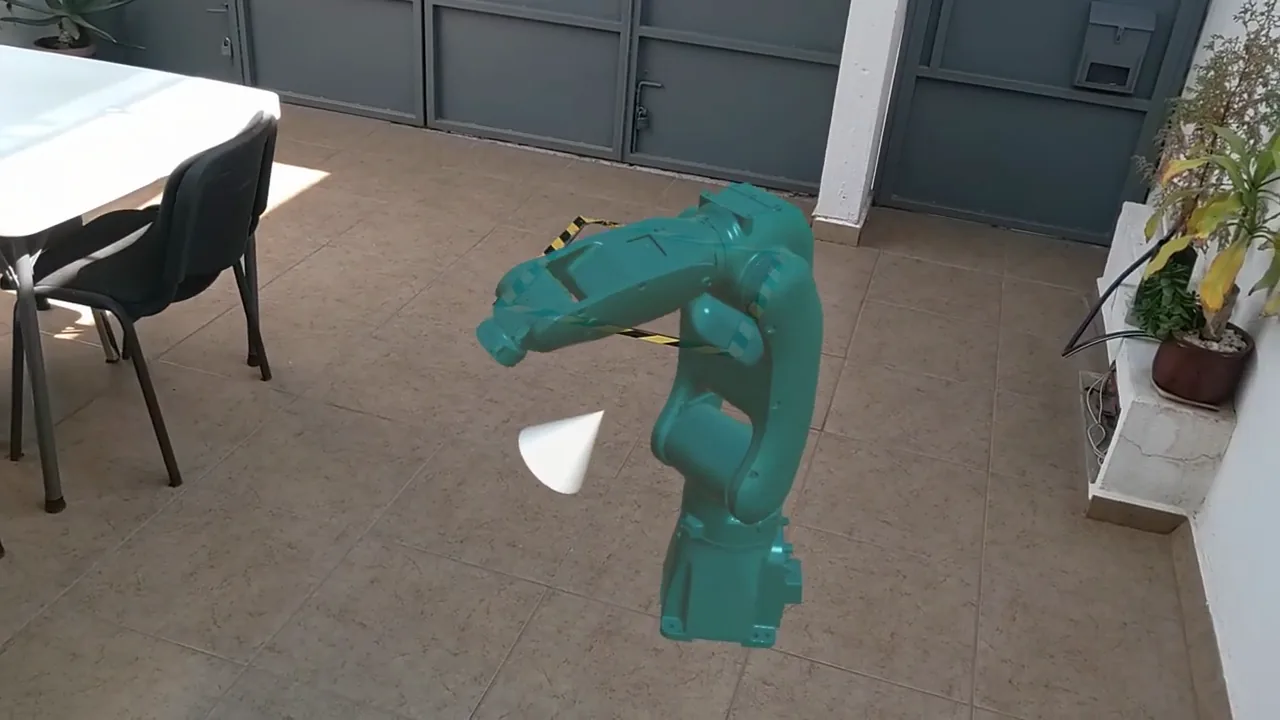
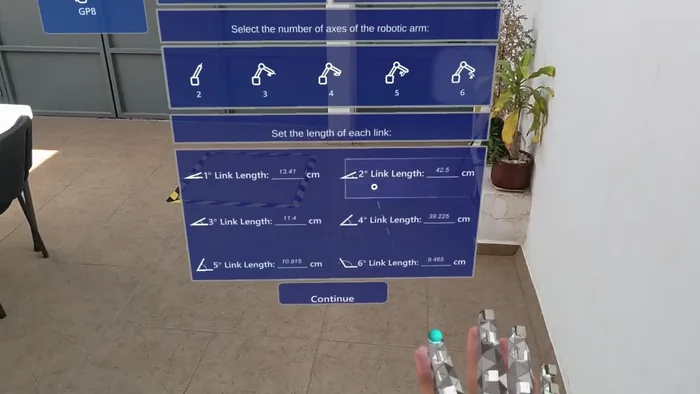
Fyware construyó un gemelo digital configurable de brazos robóticos industriales para una empresa austriaca de realidad aumentada industrial, entre 2023 y 2024. Sirve para cualquier brazo: en la interfaz se elige de dos a seis ejes, se captura la longitud de cada eslabón en centímetros, y con eso el software arma la cadena cinemática y resuelve la cinemática directa e inversa con código propio, respetando el límite de rotación de cada eje. El gemelo se coloca a escala 1:1 sobre el piso donde iría la celda, en realidad mixta sobre HoloLens 2, y trae los presets de dos robots reales: el cobot UR5 de Universal Robots y el industrial GP8 de Yaskawa. La trayectoria se define de dos maneras, moviendo el efector final con la mano hasta un cono que marca el destino, o encadenando puntos.
Las cifras y su fuente: los dos a seis ejes y las longitudes por eslabón salen del selector visible en la captura del producto entregado, del 7 de noviembre de 2024; los dos robots son los presets UR5 y GP8 de esa misma interfaz; el 1:1 es el gemelo colocado sobre el piso en esa captura. La comunicación hacia el controlador se especificó sobre OPC UA, con la norma DIN EN IEC 62541-5 y el perfil OPC UA for Robotics de la VDMA, y el puente de Unity hacia el simulador de Yaskawa y hacia Gazebo quedó funcionando por ROS. El arranque sobre la celda física no se realizó: el cliente entró en insolvencia en septiembre de 2024. Construido en Unity.
Cómo se armó
Un gemelo que sirve para cualquier brazo
El reto
La trayectoria de un brazo robótico se ajusta con la celda detenida, y la única forma de saber si el brazo alcanza un punto sin golpear nada es intentarlo. Cada corrección cuesta máquina parada. El cliente vendía realidad aumentada industrial en Austria y quería resolverlo antes de llegar a la máquina.
La idea, que es del cliente
El planteamiento llegó de su lado y era exigente: un sistema capaz de armar el gemelo de cualquier configuración de brazo. Su especificación pedía además una capa de comunicación abierta sobre OPC UA, y citaba por nombre la norma y el perfil de robótica de la VDMA que debía cumplir.
Lo que construimos
El configurador: el selector de ejes, la captura de longitudes por eslabón, la cadena cinemática y las ecuaciones directas e inversas, en código propio dentro de Unity. Más la interfaz de realidad mixta que coloca el brazo a escala real y los dos modos de definir el movimiento.
Por qué la geometría se captura a mano
La decisión que sostiene todo el proyecto es que se modela la cadena cinemática, sea cual sea el brazo. La interfaz pregunta dos cosas antes de dibujar nada: cuántos ejes tiene el brazo, de dos a seis, y cuánto mide cada eslabón en centímetros. Con esas dos respuestas el software arma la cadena y resuelve las ecuaciones, y ahí es donde vive el trabajo difícil: la cinemática directa dice dónde queda la punta cuando giras los ejes, y la inversa dice cuánto tiene que girar cada eje para que la punta llegue a un punto que tú elegiste. La segunda es la que no tiene una sola respuesta, y es la que hay que resolver respetando el límite de rotación de cada eje.
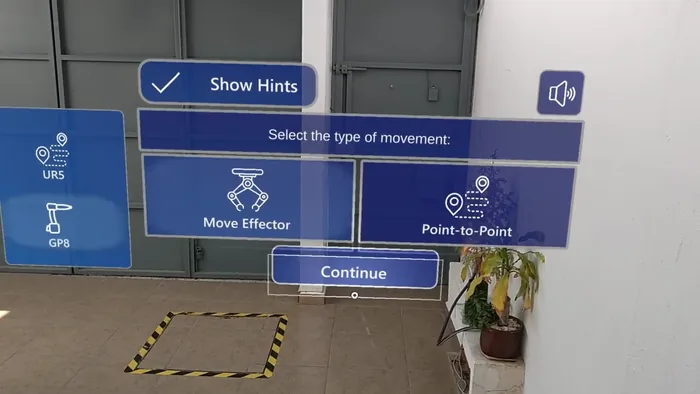
Escribir esas ecuaciones nosotros, en vez de heredarlas del software del fabricante, es lo que hace que adecuar el gemelo a otro brazo sea volver a capturar números, sin programar de nuevo. En la captura del producto entregado el mismo código sostiene dos brazos que no se parecen: el UR5 de Universal Robots, que es un cobot delgado de articulaciones redondas, y el GP8 de Yaskawa, que es un industrial compacto con otra proporción y otro alcance.
El rango de dos a seis ejes tampoco es un número redondo elegido al azar. El cliente tenía un Yaskawa de seis ejes en su laboratorio y pidió por escrito empezar por ahí en vez de por el caso fácil, con el argumento de que bajar de seis ejes a dos es más simple que subir de dos a seis. Resolver primero el caso difícil es lo que dejó el resto del rango resuelto de paso.
Las dos formas de definir el movimiento
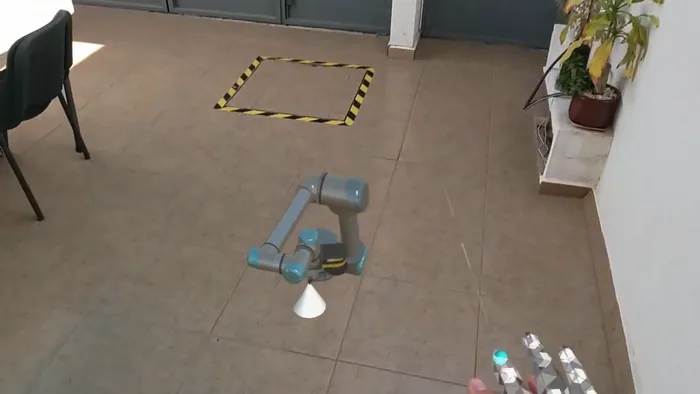
El gemelo se maneja con la mano, sin joystick ni consola de coordenadas. El primer modo mueve el efector final: aparece un cono que marca el destino, lo agarras, lo pones donde quieres que llegue la punta y el brazo resuelve la postura para alcanzarlo. El segundo modo encadena puntos para definir una ruta completa.
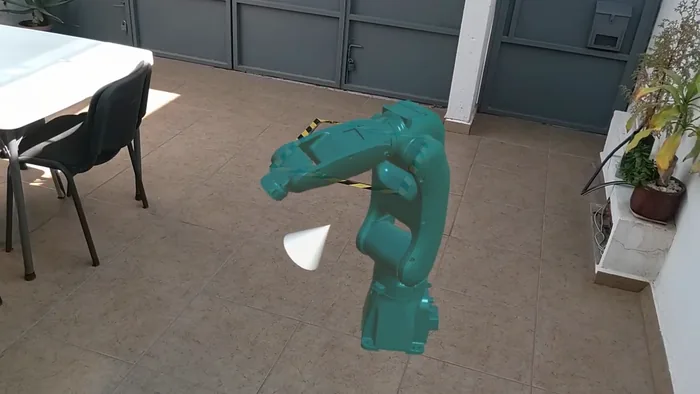
Puesto a escala real sobre el piso donde iría la celda, eso contesta en segundos la pregunta que normalmente cuesta una visita: si el brazo alcanza, si el espacio le queda y por dónde va a pasar. La captura muestra el brazo con la malla espacial del cuarto y con la marca de cinta en el piso donde se ancla la base.
El producto entregado
Cuatro momentos de la captura del 7 de noviembre de 2024, en el orden en que los ve quien se pone el visor.
La conexión al robot: qué quedó probado y qué no
Esta es la parte que conviene contar con precisión, porque es la que un ingeniero de automatización va a preguntar primero. La arquitectura estaba pensada para cerrar el círculo: el gemelo genera la trayectoria, la exporta como ángulos por eje y el robot físico la ejecuta. El puente quedó funcionando de Unity al simulador de Yaskawa y a Gazebo, por ROS, y la capa hacia el controlador se especificó sobre OPC UA, con la norma DIN EN IEC 62541-5 y el perfil OPC UA for Robotics de la VDMA.
El arranque sobre la celda física no se hizo. Cuando faltaba esa etapa el cliente entró en insolvencia, en septiembre de 2024, y el proyecto se detuvo ahí. Lo decimos porque un caso que insinúa un cierre que no ocurrió no aguanta la primera pregunta técnica: lo que está probado es el configurador, la cinemática y el puente contra simulador, y eso es la parte que cuesta construir. La etapa que faltaba era de puesta en marcha en piso.
Ficha del proyecto
- Cliente
- Empresa austriaca de realidad aumentada industrial, publicada sin nombre
- Relación
- Fyware como equipo de desarrollo, construyendo a la especificación del cliente
- Alcance
- Configurador del gemelo, cinemática directa e inversa, interfaz de realidad mixta y puente hacia el controlador
- Plataforma
- Unity · realidad mixta en HoloLens 2 · nodo ROS
- Robots
- Presets del UR5 de Universal Robots y del GP8 de Yaskawa
- Comunicación
- OPC UA especificado (DIN EN IEC 62541-5 y perfil OPC UA for Robotics de la VDMA); puente probado por ROS contra el simulador de Yaskawa y Gazebo
- Fechas
- 2023 a 2024 · la captura del producto entregado es del 7 de noviembre de 2024
- Estado
- Detenido antes del arranque en la celda física, por la insolvencia del cliente en septiembre de 2024
Lo que hace que funcione
Cuatro decisiones que se pueden repetir
- La geometría se captura a mano: el gemelo se arma con el número de ejes y las longitudes.
- La cinemática es propia, así que el gemelo no depende del software del fabricante del robot.
- El gemelo se coloca a escala real en el espacio donde iría la celda, visto con realidad aumentada.
- La comunicación se especificó sobre un estándar abierto, sin depender de un driver propietario.
La especificación técnica es del cliente. La capa OPC UA, la norma que debía cumplir y el perfil de robótica de la VDMA los puso su equipo, que es el que conocía su parque de robots. Fyware construyó el configurador, la cinemática y la interfaz a esa especificación, como equipo de desarrollo.
Preguntas frecuentes
¿Se puede mover un robot industrial real desde un holograma en realidad aumentada?
Esa es la arquitectura para la que se construyó, y conviene decir exactamente hasta dónde llegó. El gemelo genera la trayectoria y la exporta como ángulos por eje; el puente de Unity hacia el simulador de Yaskawa y hacia Gazebo quedó funcionando por ROS, y la capa hacia el controlador se especificó sobre OPC UA. El arranque sobre la celda física no se hizo: el cliente entró en insolvencia antes de esa etapa. Lo que está probado es el gemelo, la cinemática y el puente contra simulador.
¿Cómo se hace un gemelo digital que sirva para cualquier marca de robot?
Lo que se modela es la cadena cinemática. En la interfaz se elige de dos a seis ejes y se captura la longitud de cada eslabón en centímetros, y con eso el software arma la cadena y resuelve la cinemática directa e inversa, con los límites de rotación de cada eje. La geometría se captura en vez de importarse, así que adecuar el gemelo a otro brazo es volver a capturar números, sin programar de nuevo.
¿Sirve todavía un visor de realidad mixta para robótica industrial si HoloLens ya se descontinuó?
Sí, porque el trabajo vive en Unity. El gemelo, la cinemática y el puente están ahí, y el visor solo es la pantalla que lo pone a escala real en el piso. Esta versión corrió en HoloLens 2, cuya producción terminó en octubre de 2024 y cuyo soporte llega a diciembre de 2027, y el mismo proyecto se lleva a un visor vigente sin rehacer la parte difícil.
 Olga Chávez
Gerente Comercial en Fyware
¿Quieres un resultado así en tu operación?
Fyware ha entregado 750+ proyectos XR para clientes como Gerdau Corsa, Cummins y Medverse. Cuéntanos tu caso y te decimos qué es viable, en cuánto tiempo y con qué presupuesto.
“Han sido innovadores e incansables resolviendo problemas muy técnicos.”
 Paul A. LiberatoreOwner/CEO, Access Flight Training Services LLCReseña pública en GoodFirms, 5 estrellas · agosto de 2026
Podemos ser tu equipo de desarrollo para la parte difícil, o construir el gemelo y la visualización de tu celda. Cuéntanos con qué brazo trabajas.
Ver Team as a Service Ver capacitación industrial Línea de producción en realidad aumentada
 Simulador de procedimientos médicos
 Team as a ServiceLa línea completa