
Jumeau numérique d'un robot industriel
On répète la trajectoire avant de toucher la machine.
Une entreprise autrichienne de réalité augmentée industrielle a demandé un jumeau valable pour n'importe quel robot : on choisit le nombre d'axes, on saisit la longueur de chaque segment et le bras apparaît à l'échelle réelle au sol, avec une cinématique directe et inverse écrite par nous.
- Secteur
- Réalité augmentée industrielle
- Usage
- Jumeau numérique d'un robot industriel
- Technologie
- Réalité mixte sur HoloLens 2
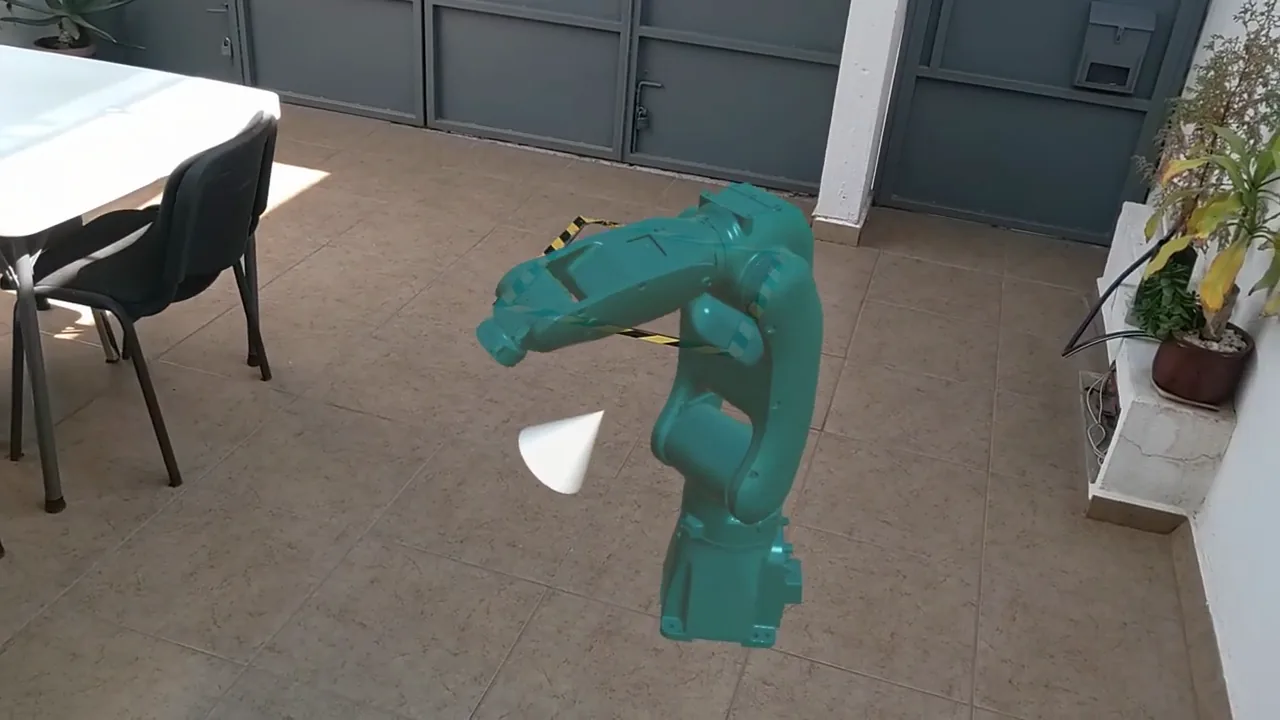
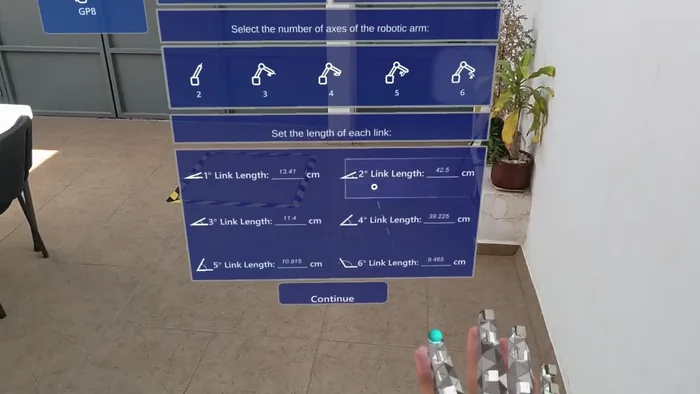
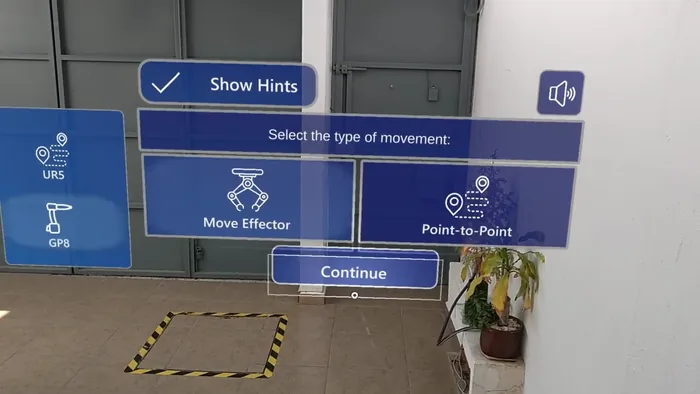
Fyware a construit un jumeau numérique configurable de bras robotisés industriels pour une entreprise autrichienne de réalité augmentée industrielle, entre 2023 et 2024. Il convient à n'importe quel bras : dans l'interface, on choisit de deux à six axes, on saisit la longueur de chaque segment en centimètres, et avec cela le logiciel assemble la chaîne cinématique et résout la cinématique directe et inverse avec du code propre, en respectant la limite de rotation de chaque axe. Le jumeau se pose à l'échelle 1:1 sur le sol où irait la cellule, en réalité mixte sur HoloLens 2, et embarque les presets de deux robots réels : le cobot UR5 d'Universal Robots et l'industriel GP8 de Yaskawa. La trajectoire se définit de deux manières, en déplaçant l'effecteur final avec la main jusqu'à un cône qui marque la destination, ou en enchaînant des points.
Les chiffres et leur source : les deux à six axes et les longueurs par segment viennent du sélecteur visible sur la capture du produit livré, du 7 novembre 2024 ; les deux robots sont les presets UR5 et GP8 de cette même interface ; le 1:1 est le jumeau posé au sol sur cette capture. La communication vers le contrôleur a été spécifiée sur OPC UA, avec la norme DIN EN IEC 62541-5 et le profil OPC UA for Robotics de la VDMA, et le pont d'Unity vers le simulateur de Yaskawa et vers Gazebo a été laissé fonctionnel via ROS. La mise en service sur la cellule physique n'a pas eu lieu : le client est entré en insolvabilité en septembre 2024. Construit sous Unity.
Comment ça a été monté
Un jumeau qui convient à n'importe quel bras
Le défi
La trajectoire d'un bras robotisé s'ajuste avec la cellule arrêtée, et la seule façon de savoir si le bras atteint un point sans rien heurter est d'essayer. Chaque correction coûte de la machine à l'arrêt. Le client vendait de la réalité augmentée industrielle en Autriche et voulait résoudre cela avant de toucher à la machine.
L'idée, qui appartient au client
Le concept est venu de leur côté et il était exigeant : un système capable d'assembler le jumeau de n'importe quelle configuration de bras. Leur spécification demandait en plus une couche de communication ouverte sur OPC UA, et citait par leur nom la norme et le profil robotique de la VDMA à respecter.
Ce que nous construisons
Le configurateur : le sélecteur d'axes, la saisie des longueurs par segment, la chaîne cinématique et les équations directes et inverses, en code propre dans Unity. Plus l'interface de réalité mixte qui pose le bras à l'échelle réelle et les deux modes de définition du mouvement.
Pourquoi la géométrie se saisit à la main
La décision qui soutient tout le projet est que l'on modélise la chaîne cinématique, quel que soit le bras. L'interface pose deux questions avant de dessiner quoi que ce soit : combien d'axes possède le bras, de deux à six, et combien mesure chaque segment en centimètres. Avec ces deux réponses, le logiciel assemble la chaîne et résout les équations, et c'est là que vit le travail difficile : la cinématique directe dit où se trouve la pointe quand on tourne les axes, et l'inverse dit de combien chaque axe doit tourner pour que la pointe atteigne un point que vous avez choisi. La seconde est celle qui n'a pas une réponse unique, et c'est celle qu'il faut résoudre en respectant la limite de rotation de chaque axe.
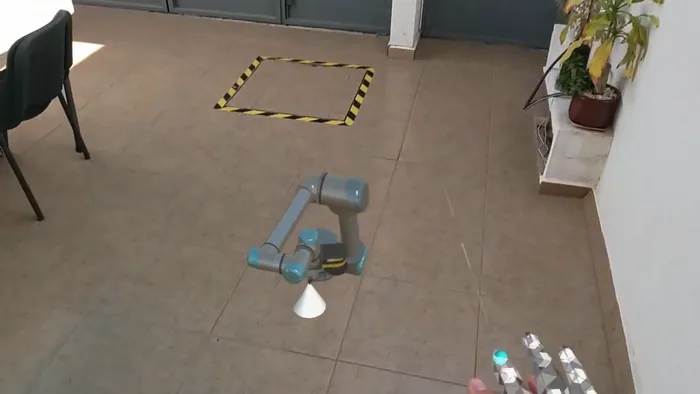
Écrire ces équations nous-mêmes, au lieu de les hériter du logiciel du fabricant, est ce qui fait qu' adapter le jumeau à un autre bras revient à ressaisir des chiffres, sans reprogrammer. Sur la capture du produit livré, le même code soutient deux bras qui ne se ressemblent pas : l'UR5 d'Universal Robots, un cobot fin aux articulations rondes, et le GP8 de Yaskawa, un industriel compact avec une autre proportion et une autre portée.
La plage de deux à six axes n'est pas non plus un chiffre rond choisi au hasard. Le client avait un Yaskawa à six axes dans son laboratoire et a demandé par écrit de commencer par là plutôt que par le cas facile, avec l'argument que descendre de six axes à deux est plus simple que monter de deux à six. Résoudre d'abord le cas difficile est ce qui a laissé le reste de la plage résolu au passage.
Les deux façons de définir le mouvement
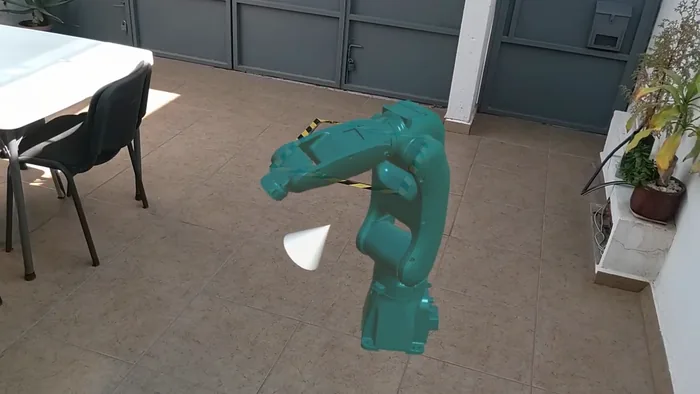
Le jumeau se pilote à la main, sans joystick ni console de coordonnées. Le premier mode déplace l'effecteur final : un cône apparaît pour marquer la destination, on l'attrape, on le place là où l'on veut que la pointe arrive et le bras résout la posture pour l'atteindre. Le second mode enchaîne des points pour définir un trajet complet.
Posé à l'échelle réelle sur le sol où irait la cellule, cela répond en quelques secondes à la question qui coûte normalement une visite : si la portée du bras suffit, si l'espace lui convient et par où il va passer. La capture montre le bras avec le maillage spatial de la pièce et la marque de ruban au sol où s'ancre la base.
Le produit livré
Quatre moments de la capture du 7 novembre 2024, dans l'ordre où les voit celui qui met le casque.
La connexion au robot : ce qui a été prouvé et ce qui ne l'a pas été
C'est la partie qu'il faut raconter avec précision, parce que c'est celle qu'un ingénieur en automatisation demandera en premier. L'architecture était pensée pour boucler la boucle : le jumeau génère la trajectoire, l'exporte en angles par axe et le robot physique l'exécute. Le pont a été laissé fonctionnel d'Unity vers le simulateur de Yaskawa et vers Gazebo, via ROS, et la couche vers le contrôleur a été spécifiée sur OPC UA, avec la norme DIN EN IEC 62541-5 et le profil OPC UA for Robotics de la VDMA.
La mise en service sur la cellule physique n'a pas eu lieu. Alors qu'il restait cette étape, le client est entré en insolvabilité, en septembre 2024, et le projet s'est arrêté là. Nous le disons parce qu'un cas qui insinue une conclusion qui n'a pas eu lieu ne résiste pas à la première question technique : ce qui est prouvé, c'est le configurateur, la cinématique et le pont contre simulateur, et c'est la partie qui coûte à construire. L'étape qui manquait était la mise en service sur le terrain.
Fiche du projet
- Client
- Entreprise autrichienne de réalité augmentée industrielle, publiée sans nom
- Relation
- Fyware comme équipe de développement, construisant selon la spécification du client
- Périmètre
- Configurateur du jumeau, cinématique directe et inverse, interface de réalité mixte et pont vers le contrôleur
- Plateforme
- Unity · réalité mixte sur HoloLens 2 · nœud ROS
- Robots
- Presets de l'UR5 d'Universal Robots et du GP8 de Yaskawa
- Communication
- OPC UA spécifié (DIN EN IEC 62541-5 et profil OPC UA for Robotics de la VDMA) ; pont testé via ROS contre le simulateur de Yaskawa et Gazebo
- Dates
- 2023 à 2024 · la capture du produit livré date du 7 novembre 2024
- Statut
- Arrêté avant la mise en service sur la cellule physique, en raison de l'insolvabilité du client en septembre 2024
Ce qui fait que ça fonctionne
Quatre décisions que l'on peut répéter
- La géométrie se saisit à la main : le jumeau s'assemble avec le nombre d'axes et les longueurs.
- La cinématique est à nous, donc le jumeau ne dépend pas du logiciel du fabricant du robot.
- Le jumeau se pose à l'échelle réelle dans l'espace où irait la cellule, vu en réalité augmentée.
- La communication a été spécifiée sur un standard ouvert, sans dépendre d'un driver propriétaire.
La spécification technique appartient au client. La couche OPC UA, la norme à respecter et le profil robotique de la VDMA ont été apportés par son équipe, qui connaissait son parc de robots. Fyware a construit le configurateur, la cinématique et l'interface selon cette spécification, comme équipe de développement.
Questions fréquentes
Peut-on déplacer un robot industriel réel depuis un hologramme en réalité augmentée ?
C'est l'architecture pour laquelle il a été construit, et il faut dire exactement jusqu'où il est allé. Le jumeau génère la trajectoire et l'exporte en angles par axe ; le pont d'Unity vers le simulateur de Yaskawa et vers Gazebo a été laissé fonctionnel via ROS, et la couche vers le contrôleur a été spécifiée sur OPC UA. La mise en service sur la cellule physique n'a pas eu lieu : le client est entré en insolvabilité avant cette étape. Ce qui est prouvé, c'est le jumeau, la cinématique et le pont contre simulateur.
Comment fait-on un jumeau numérique qui serve pour n'importe quelle marque de robot ?
Ce que l'on modélise, c'est la chaîne cinématique. Dans l'interface, on choisit de deux à six axes et on saisit la longueur de chaque segment en centimètres, et avec cela le logiciel assemble la chaîne et résout la cinématique directe et inverse, avec les limites de rotation de chaque axe. La géométrie se saisit au lieu de s'importer, donc adapter le jumeau à un autre bras revient à ressaisir des chiffres, sans reprogrammer.
Un casque de réalité mixte sert-il encore pour la robotique industrielle si HoloLens a été abandonné ?
Oui, parce que le travail vit dans Unity. Le jumeau, la cinématique et le pont s'y trouvent, et le casque n'est que l'écran qui le pose à l'échelle réelle au sol. Cette version a tourné sur HoloLens 2, dont la production s'est terminée en octobre 2024 et dont le support court jusqu'à décembre 2027, et le même projet se porte sur un casque actuel sans refaire la partie difficile.
 Christian Ruiz
Partenaire de Fyware · Immersive Techs
Vous voulez un résultat comme celui-ci dans vos opérations ?
Fyware a livré 750+ projets XR pour des clients comme Gerdau Corsa, Cummins et Medverse. Décrivez-nous votre cas et nous vous dirons ce qui est faisable, en combien de temps et avec quel budget.
“Ils ont été innovants et infatigables pour résoudre des problèmes très techniques.”
 Paul A. LiberatoreOwner/CEO, Access Flight Training Services LLCAvis public sur GoodFirms, 5 étoiles · août 2026
Nous pouvons être votre équipe de développement pour la partie difficile, ou construire le jumeau et la visualisation de votre cellule. Dites-nous avec quel bras vous travaillez.
Voir Team as a Service Voir la formation industrielle Ligne de production en réalité augmentée
 Simulateur de procédures médicales
 Team as a ServiceLa gamme complète