
Gêmeo digital de um robô industrial
A trajetória é ensaiada antes de tocar na máquina.
Uma empresa austríaca de realidade aumentada industrial pediu um gêmeo que servisse para qualquer robô: escolhe-se o número de eixos, captura-se o comprimento de cada elo e o braço aparece em escala real sobre o piso, com cinemática direta e inversa escritas por nós.
- Setor
- Realidade aumentada industrial
- Uso
- Gêmeo digital de um robô industrial
- Tecnologia
- Realidade mista no HoloLens 2
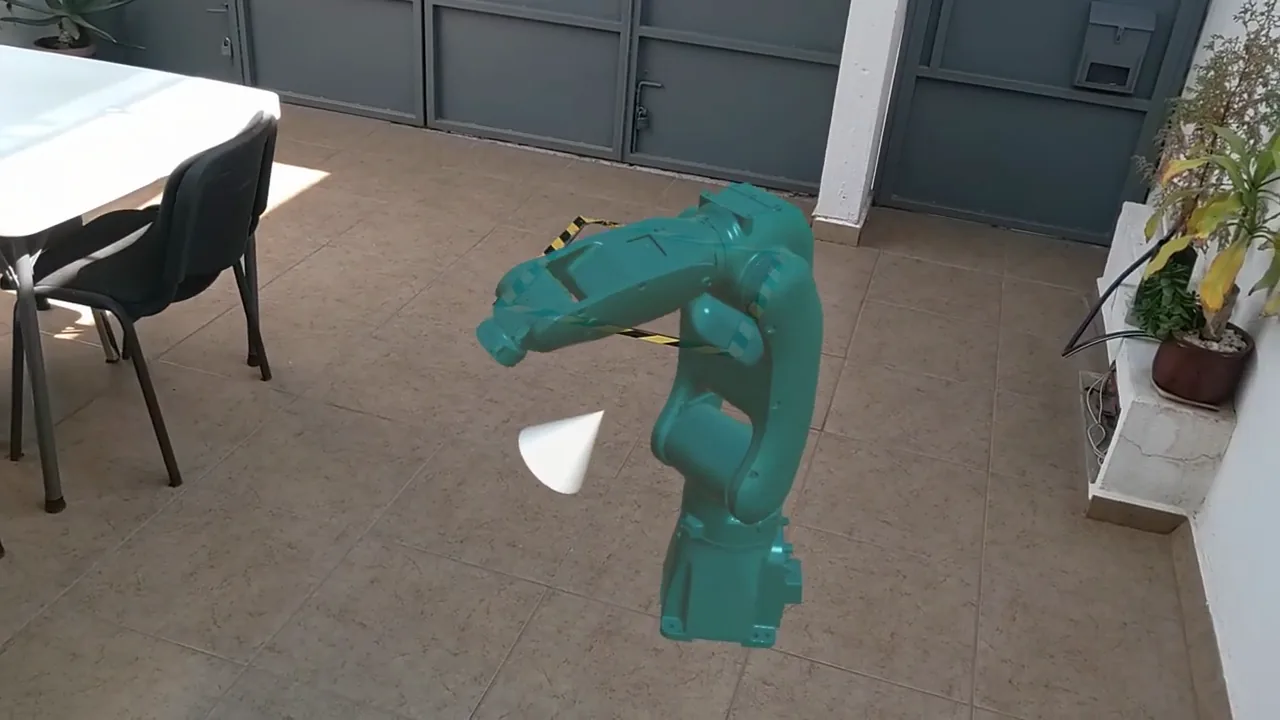
A Fyware construiu um gêmeo digital configurável de braços robóticos industriais para uma empresa austríaca de realidade aumentada industrial, entre 2023 e 2024. Serve para qualquer braço: na interface escolhe-se de dois a seis eixos, captura-se o comprimento de cada elo em centímetros, e com isso o software monta a cadeia cinemática e resolve a cinemática direta e inversa com código próprio, respeitando o limite de rotação de cada eixo. O gêmeo é posicionado em escala 1:1 sobre o piso onde a célula ficaria, em realidade mista no HoloLens 2, e traz os presets de dois robôs reais: o cobot UR5 da Universal Robots e o industrial GP8 da Yaskawa. A trajetória é definida de duas maneiras, movendo o efetuador final com a mão até um cone que marca o destino, ou encadeando pontos.
Os números e a fonte deles: os dois a seis eixos e os comprimentos por elo saem do seletor visível na captura do produto entregue, de 7 de novembro de 2024; os dois robôs são os presets UR5 e GP8 dessa mesma interface; o 1:1 é o gêmeo posicionado sobre o piso nessa captura. A comunicação com o controlador foi especificada sobre OPC UA, com a norma DIN EN IEC 62541-5 e o perfil OPC UA for Robotics da VDMA, e a ponte do Unity para o simulador da Yaskawa e para o Gazebo ficou funcionando por ROS. A partida sobre a célula física não foi realizada: o cliente entrou em insolvência em setembro de 2024. Construído em Unity.
Como foi montado
Um gêmeo que serve para qualquer braço
O desafio
A trajetória de um braço robótico é ajustada com a célula parada, e a única forma de saber se o braço alcança um ponto sem bater em nada é tentar. Cada correção custa máquina parada. O cliente vendia realidade aumentada industrial na Áustria e queria resolver isso antes de chegar à máquina.
A ideia, que é do cliente
A proposta veio do lado deles e era exigente: um sistema capaz de montar o gêmeo de qualquer configuração de braço. A especificação deles pedia também uma camada de comunicação aberta sobre OPC UA, e citava pelo nome a norma e o perfil de robótica da VDMA que precisava atender.
O que construímos
O configurador: o seletor de eixos, a captura de comprimentos por elo, a cadeia cinemática e as equações diretas e inversas, em código próprio dentro do Unity. Mais a interface de realidade mista que posiciona o braço em escala real e os dois modos de definir o movimento.
Por que a geometria é capturada à mão
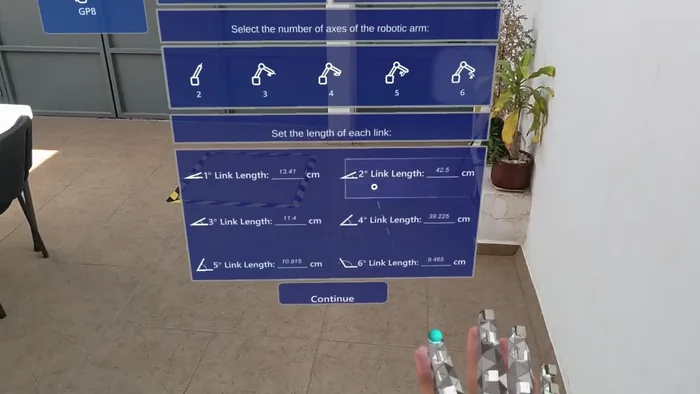
A decisão que sustenta todo o projeto é que se modela a cadeia cinemática, seja qual for o braço. A interface pergunta duas coisas antes de desenhar qualquer coisa: quantos eixos o braço tem, de dois a seis, e quanto mede cada elo em centímetros. Com essas duas respostas o software monta a cadeia e resolve as equações, e é aí que vive o trabalho difícil: a cinemática direta diz onde a ponta fica quando você gira os eixos, e a inversa diz quanto cada eixo tem que girar para a ponta chegar a um ponto que você escolheu. A segunda é a que não tem uma única resposta, e é a que precisa ser resolvida respeitando o limite de rotação de cada eixo.
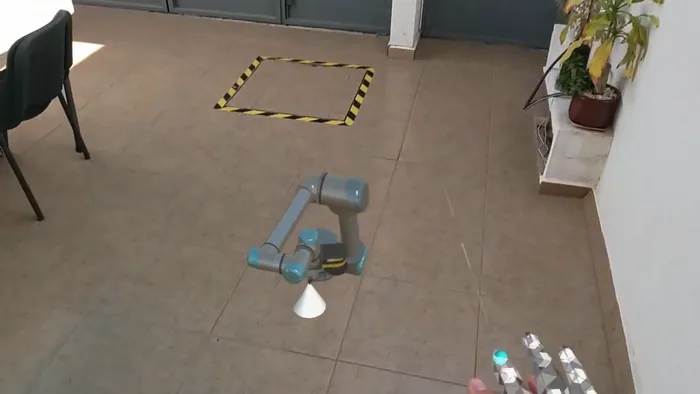
Escrever essas equações nós mesmos, em vez de herdá-las do software do fabricante, é o que faz com que adequar o gêmeo a outro braço seja capturar números de novo, sem programar de novo. Na captura do produto entregue o mesmo código sustenta dois braços que não se parecem: o UR5 da Universal Robots, que é um cobot fino de articulações redondas, e o GP8 da Yaskawa, que é um industrial compacto com outra proporção e outro alcance.
A faixa de dois a seis eixos também não é um número redondo escolhido ao acaso. O cliente tinha um Yaskawa de seis eixos no laboratório dele e pediu por escrito para começar por ali em vez de pelo caso fácil, com o argumento de que descer de seis eixos para dois é mais simples do que subir de dois para seis. Resolver primeiro o caso difícil é o que deixou o resto da faixa resolvido de passagem.
As duas formas de definir o movimento
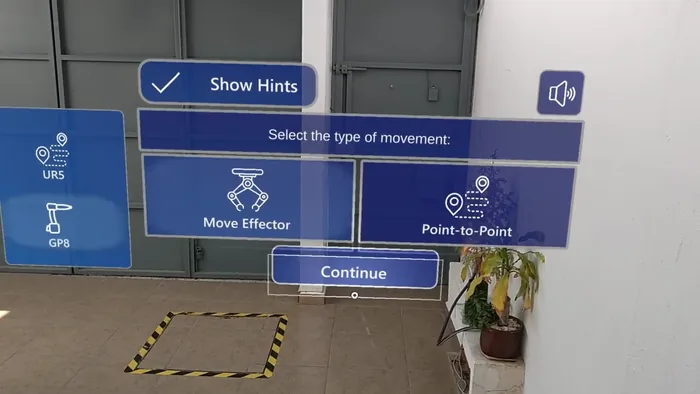
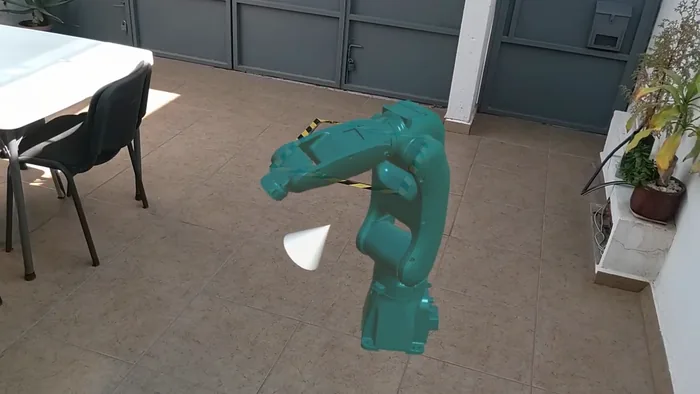
O gêmeo é operado com a mão, sem joystick nem console de coordenadas. O primeiro modo move o efetuador final: aparece um cone que marca o destino, você pega, coloca onde quer que a ponta chegue e o braço resolve a postura para alcançar. O segundo modo encadeia pontos para definir uma rota completa.
Colocado em escala real sobre o piso onde a célula ficaria, isso responde em segundos a pergunta que normalmente custa uma visita: se o braço alcança, se o espaço é suficiente e por onde ele vai passar. A captura mostra o braço com a malha espacial da sala e com a marca de fita no piso onde a base é ancorada.
O produto entregue
Quatro momentos da captura de 7 de novembro de 2024, na ordem em que quem coloca o óculos os vê.
A conexão com o robô: o que ficou testado e o que não
Esta é a parte que vale contar com precisão, porque é a que um engenheiro de automação vai perguntar primeiro. A arquitetura foi pensada para fechar o ciclo: o gêmeo gera a trajetória, exporta como ângulos por eixo e o robô físico executa. A ponte ficou funcionando do Unity para o simulador da Yaskawa e para o Gazebo, por ROS, e a camada para o controlador foi especificada sobre OPC UA, com a norma DIN EN IEC 62541-5 e o perfil OPC UA for Robotics da VDMA.
A partida sobre a célula física não foi feita. Quando faltava essa etapa o cliente entrou em insolvência, em setembro de 2024, e o projeto parou ali. Dizemos isso porque um caso que insinua um fechamento que não aconteceu não sobrevive à primeira pergunta técnica: o que está testado é o configurador, a cinemática e a ponte contra simulador, e essa é a parte que custa construir. A etapa que faltava era de colocação em marcha no piso.
Ficha do projeto
- Cliente
- Empresa austríaca de realidade aumentada industrial, publicada sem nome
- Relação
- Fyware como equipe de desenvolvimento, construindo conforme a especificação do cliente
- Alcance
- Configurador do gêmeo, cinemática direta e inversa, interface de realidade mista e ponte para o controlador
- Plataforma
- Unity · realidade mista no HoloLens 2 · nó ROS
- Robots
- Presets do UR5 da Universal Robots e do GP8 da Yaskawa
- Comunicação
- OPC UA especificado (DIN EN IEC 62541-5 e perfil OPC UA for Robotics da VDMA); ponte testada por ROS contra o simulador da Yaskawa e o Gazebo
- Fechas
- 2023 a 2024 · a captura do produto entregue é de 7 de novembro de 2024
- Estado
- Interrompido antes da partida na célula física, pela insolvência do cliente em setembro de 2024
O que faz funcionar
Quatro decisões que dá para repetir
- A geometria é digitada à mão: o gêmeo é montado com o número de eixos e os comprimentos.
- A cinemática é própria, então o gêmeo não depende do software do fabricante do robô.
- O gêmeo é colocado em escala real no espaço onde a célula ficaria, visto em realidade aumentada.
- A comunicação foi especificada sobre um padrão aberto, sem depender de um driver proprietário.
A especificação técnica é do cliente. A camada OPC UA, a norma que precisava ser atendida e o perfil de robótica da VDMA foram colocados pela equipe deles, que era quem conhecia o parque de robôs deles. A Fyware construiu o configurador, a cinemática e a interface conforme essa especificação, como equipe de desenvolvimento.
Perguntas frequentes
É possível mover um robô industrial real a partir de um holograma em realidade aumentada?
Essa é a arquitetura para a qual ele foi construído, e vale dizer exatamente até onde chegou. O gêmeo gera a trajetória e exporta como ângulos por eixo; a ponte do Unity para o simulador da Yaskawa e para o Gazebo ficou funcionando por ROS, e a camada para o controlador foi especificada sobre OPC UA. A partida sobre a célula física não foi feita: o cliente entrou em insolvência antes dessa etapa. O que está testado é o gêmeo, a cinemática e a ponte contra simulador.
Como se faz um gêmeo digital que sirva para qualquer marca de robô?
O que se modela é a cadeia cinemática. Na interface escolhe-se de dois a seis eixos e captura-se o comprimento de cada elo em centímetros, e com isso o software monta a cadeia e resolve a cinemática direta e inversa, com os limites de rotação de cada eixo. A geometria é capturada em vez de importada, então adequar o gêmeo a outro braço é capturar números de novo, sem programar de novo.
Um óculos de realidade mista ainda serve para robótica industrial se o HoloLens foi descontinuado?
Sim, porque o trabalho vive no Unity. O gêmeo, a cinemática e a ponte estão lá, e o óculos é só a tela que coloca tudo em escala real no piso. Esta versão rodou no HoloLens 2, cuja produção terminou em outubro de 2024 e cujo suporte vai até dezembro de 2027, e o mesmo projeto é levado para um óculos vigente sem refazer a parte difícil.
 Douglas Oliveira
Parceiro da Fyware · Aliança Consultoria
Quer um resultado assim na sua operação?
A Fyware entregou 750+ projetos XR para clientes como Gerdau Corsa, Cummins e Medverse. Conte o seu caso e dizemos o que é viável, em quanto tempo e com qual orçamento.
“Foram inovadores e incansáveis resolvendo problemas muito técnicos.”
 Paul A. LiberatoreOwner/CEO, Access Flight Training Services LLCAvaliação pública no GoodFirms, 5 estrelas · agosto de 2026
Podemos ser a sua equipe de desenvolvimento para a parte difícil, ou construir o gêmeo e a visualização da sua célula. Conte com qual braço você trabalha.
Ver Team as a Service Ver treinamento industrial Linha de produção em realidade aumentada
 Simulador de procedimentos médicos
 Team as a ServiceA linha completa